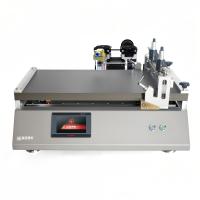
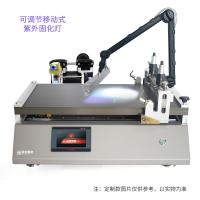
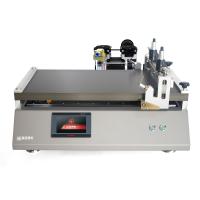
驱动电机
任一台涂膜机中,涂布器、刮刀和线棒的精度固然直接影响湿膜厚度,但有两项因素常常被忽视:涂布台的平整性,以及刮涂过程中运动速度的匀质性。匀质刮涂依赖驱动系统提供稳定、可重复的速度曲线,而驱动系统的核心便是电机与传动机构。电机是震动的源头,传动机构则决定了震动如何传递至刮刀或线棒。理解不同电机类型对涂膜精度的影响,是选择合适涂膜机的出发点之一。
步进电机
步进电机是目前实验室涂膜机中较为常见的方案。它的工作原理基于固定的步进角,典型值为1.8°,即每接收一个脉冲信号,电机转子转过1.8°。这种开环控制模式下,电机逐格运行,无位置反馈。从涂膜的角度看,步进角的固有步进震动会通过机械连接直接传导至刮刀或线棒,在涂膜表面产生周期性横纹。这些横纹的间距与电机旋转频率及传动比相关,在低速涂膜时尤其明显。此外,步进电机在启动和停止瞬间缺乏加速度控制,启停冲击导致浆料在起始端受挤压形成堆积,在终端产生拖尾现象。对于厚度公差要求宽松的涂层(如几十微米以上的保护膜),这些影响尚可接受;但对于精密光学膜或功能涂层的超薄涂布,步进电机方案往往难以满足要求。
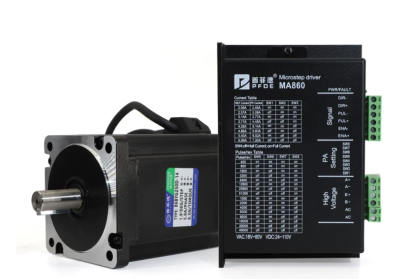
图1 步进电机
伺服电机
伺服电机采用闭环控制,内置编码器实时反馈转速与位置信息,驱动器持续比较设定值与实际值并调整输出。这种机制能够主动抑制电机本身因负载变化或脉动产生的震动,从源头消除横纹的机械根源。更为关键的是,伺服驱动器支持加减速度可编程设定,可以实现缓启动与缓停止,有效避免启停段浆料的异常甩出或堆积。以实验室涂膜机为例,采用伺服电机后,在1 mm/s至200 mm/s的宽速域内均能保持速度波动率低于±0.1%,这是步进电机难以达到的水平。当然,伺服系统成本约为步进系统的5倍,但对于追求涂膜再现性的研发场景,这笔投入往往能被更低的废品率和更短的调试时间所抵消。
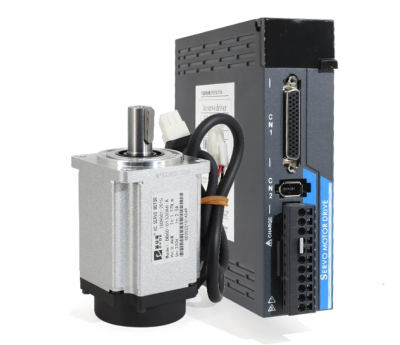
图2 伺服电机
闭环步进电机
闭环步进电机是介于两者之间的折中方案。它在普通步进电机基础上附加编码器反馈,理论上能实现约50%~60%的伺服效果,而成本却比伺服电机要小得多。但闭环步进的编码器板载电流承受能力有限,在大负载、长时间运行条件下存在烧毁风险。因此该方案更适合小负载场景,例如手套箱内小型涂膜机,其刮刀阻力小、运行行程短。若在大型涂膜机或高粘度浆料应用中误用闭环步进,可能出现丢步或电机过热等问题,反而降低涂膜一致性。
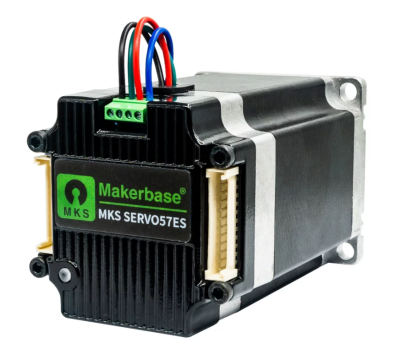
图3 闭环步进电机
传动方式
电机发出的转动需要经过传动机构转换为涂布头的直线运动。传动方式的差异决定了动力传递路径上的精度损耗程度。同步皮带传动是实验室涂膜机中最常见的方案,其结构为同步齿与同步轮咬合传递动力。这种传动方式速度调节范围宽,慢速与快速均可适应,且成本相对较低。然而,齿与轮之间的咬合间隙不可避免地产生周期性微小震动。对于超高精度涂布,例如湿膜厚度仅有1.5 μm的超薄涂层,或流动性差的浆料,这种齿隙震动足以诱发横纹,限制涂膜质量的提升。
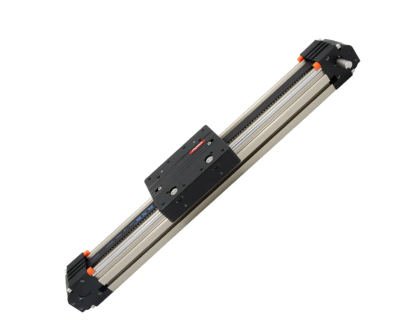
图4 同步皮带
丝杆模组传动采用旋转螺杆带动滚珠轴承,实现纯平滑的动力传递。由于无齿隙震动,丝杆方案在超薄涂层和高粘度浆料场景下表现突出,横纹最少。但丝杆的螺距固定,导致速度范围受限:若螺距小,低速时精度高但最高速度低,无法满足需要高速涂布的工艺;若螺距大,高速性能改善但低速分辨率下降。所以说丝杆模组更适合固定工艺条件的专用机型,没法做成通用型涂膜机。
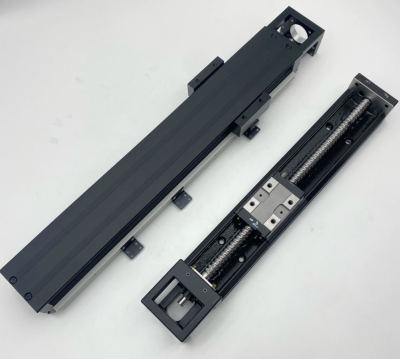
图5 丝杠模组
有鉴于此,慧诺的工程师测试了平皮带传动这么一种创新性平衡方案。它使用两个光面同步轮依靠摩擦力传递动力,根本消除齿轮咬合结构,从而避免齿隙震动。实验数据显示,平皮带传动的震动水平接近丝杆模组,大大优于同步皮带,同时保留了同步带类传动的宽速度范围优势。当然,摩擦传动可能存在的打滑风险,在实际涂布场景中极少同时出现大负载、极高加速度与高粘度浆料三个极端条件,因此对涂膜精度的影响可忽略。该方案对于涂层厚度从1 μm到500 μm、速度从1 mm/s到300 mm/s的通用型涂膜机而言,是一种兼顾平滑性与速度适应性的合理选择。
综合对比
啰啰嗦嗦说了那么多,还是给大家归纳一下,前面讲的电机与传动方式组合,可以归纳出几种典型驱动方案对涂膜精度的影响。
步进电机配合同步带是最低成本的入门配置,但横纹明显,启停冲击大,适用于样品制备或粗粒度涂布。
伺服电机搭配丝杆模组能达到精度更高,横纹更少,但速度受限,专用性强。
伺服电机配合平皮带传动,在宽速域内实现接近丝杆级的平滑度,兼顾通用与精密需求。
闭环步进搭配同步带适合小负载、高性价比场景,如手套箱内部涂膜,但需注意负载上限。
选型需要结合涂膜厚度、浆料流动性、速度需求和负载大小四个要素综合判断。当目标湿膜厚度小于10 μm且要求无横纹时,应优先考虑伺服电机配合平皮带或丝杆方案;若浆料粘度超过10000 mPa·s且涂布速度变化范围超过10倍,丝杆的速度限制可能成为瓶颈,此时平皮带传动更具优势。成本敏感且负载较轻的应用,可选用闭环步进加同步带,但需预留余量避免过载。对于常规实验室研发涂膜(厚度20~200 μm,速度5~50 mm/s),步进电机配合同步带仍能满足基本需求,但需接受横纹风险。
应用与测量
涂膜机驱动系统的影响可以通过多种方法量化。一种常见测量方式是在玻璃基板上涂布后用显微镜观察横纹间距,并与驱动电机旋转频率、传动比计算出的理论间距对比,从而判断横纹来源。也可采用激光位移传感器监测涂布头运动过程中的速度波动,速度波动率高于0.5%时通常对应可见横纹。对于超薄涂层(<5 μm),驱动系统的微小震动还可能引发涂面橘皮效应或线条状缺陷,需要更精密的震动测试。
在锂离子电池极片涂布、光伏背板涂层、光学薄膜等领域,驱动系统对涂膜一致性的要求极高,因为这些行业往往要求整幅涂布厚度偏差小于±2 μm,且批次间重现性好。驱动系统带来的周期性误差会直接导致产品报废。因此,选择闭环控制的伺服电机和低震动传动方式是这些领域的普遍做法。
结语
驱动系统是涂膜机匀速刮涂的隐形基石。电机决定震动的源头,传动机构决定震动的传递路径与衰减程度。通过理解步进、伺服及闭环步进电机的工作原理,以及同步皮带、丝杆、平皮带传动的特性差异,工程师可以根据具体的涂膜需求,在成本、精度与速度范围之间做出权衡。没有唯一正确的组合,只有匹配工艺目标的方案。每一次选型,都应回归涂层厚度公差、浆料流变性、速度用例和负载工况这四个基本变量。